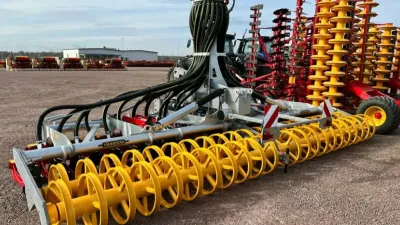

Zhutnění půdy se může v rámci jednoho pozemku měnit nejen plošně, ale také podle hloubky. Jednotné nastavení kypřiče proto nemusí odpovídat skutečnému stavu konkrétních částí pole. V jedné zóně může být pracovní hloubka nedostatečná, zatímco jinde stroj zasahuje hlouběji, než je potřeba. Pilotní projekt společností Väderstad a EarthOptics má ověřit, zda lze tyto rozdíly nejprve zmapovat a následně podle nich automaticky řídit pracovní hloubku stroje.
Základem připravovaného postupu je převod naměřených údajů do strojově čitelné předpisové mapy. Ta má pro jednotlivé části pozemku určit odpovídající hloubku zpracování. Předpokládaný postup je, že řídicí systém stroje bude během jízdy měnit pracovní hloubku podle hodnot uložených v připravené mapě. Právě funkčnost tohoto propojení má pilotní projekt ověřit.
Nejdříve změřit, potom zasáhnout
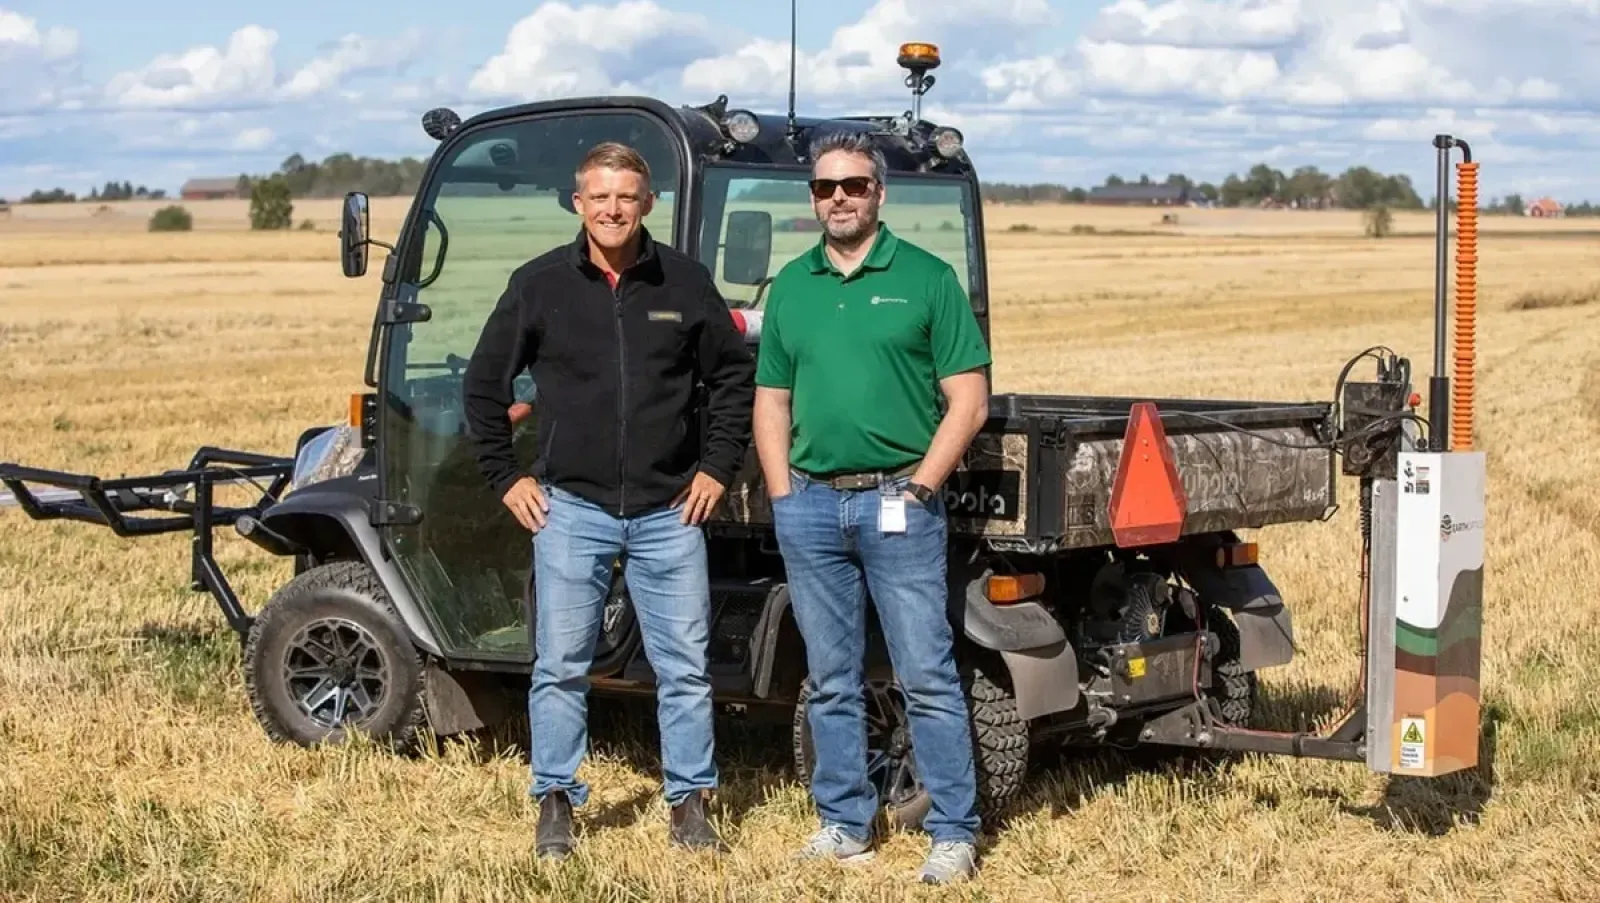
V praxi nejde o jediný snímač, který by současně změřil zhutnění a okamžitě upravil nastavení stroje. Projekt počítá s několika navazujícími technologickými vrstvami. EarthOptics dodá platformu GroundOwl, automatizovaný digitální kuželový penetrometr a systém mapování zhutnění TruTill.
GroundOwl představuje platformu pro plošný sběr proximálních senzorových dat. Kuželový penetrometr naproti tomu provádí kontaktní měření odporu půdy v konkrétních bodech a hloubkách. Taková měření poskytují podklad pro posouzení, kde se nachází zhutněná vrstva a jak výrazný odpor klade pronikajícímu hrotu. TruTill následně plní mapovací a analytickou úlohu. Modely strojového učení mají spojit plošná senzorová data s referenčními měřeními provedenými přímo v půdě. Výstupem má být podrobnější obraz prostorového rozložení zhutnění. Projekt zároveň počítá se získáváním informací o půdní úrodnosti, tisková zpráva však neupřesňuje, zda a jak budou tyto údaje ovlivňovat volbu pracovní hloubky.
Mapa se změní v pokyn pro stroj
Mapa zhutnění sama ještě neurčuje, jak má být pozemek zpracován. Dalším krokem je její převod do předpisové mapy obsahující pokyny pro konkrétní pracovní operaci. V jednotlivých zónách tak může být stanovena rozdílná cílová hloubka podle polohy a mocnosti zhutněné vrstvy.
Při zamýšleném způsobu použití by stroj načítal hodnoty z připravené mapy a prostřednictvím svého řídicího systému upravoval pracovní hloubku. Jde tedy o mapově řízenou regulaci podle předem získaných a zpracovaných údajů. Z dostupného popisu ale nevyplývá, že by půdozpracující stroj měřil zhutnění a reagoval na ně v reálném čase během stejného přejezdu.
Smyslem variabilního nastavení je směřovat hlubší zásah pouze do míst, kde jej stav půdy vyžaduje. V ostatních částech pozemku může stroj pracovat mělčeji. Takový postup by mohl omezit zbytečné přemisťování půdy, energetickou náročnost a opotřebení pracovních orgánů. U aktuálního pilotu však zatím nebyly zveřejněny údaje o spotřebě paliva, výkonnosti, kvalitě práce ani agronomickém přínosu.
Pilot na 250 hektarech
Ověřování probíhá na testovací farmě Väderstadu ve Švédsku a propojuje měřicí a analytické technologie EarthOptics se zkušenostmi výrobce v oblasti agronomie, zpracování půdy a konstrukce zemědělských strojů. Projekt pokrývá přibližně 250 hektarů a podle tiskové zprávy zahrnuje mapování, polní zkoušky a hodnocení možných budoucích aplikací.
Väderstad zatím neuvedl, které modely půdozpracujících strojů budou do zkoušek zapojeny. Nejsou známy ani podrobnosti o formátu předpisových map, způsobu přenosu dat nebo přesnosti, s jakou bude stroj požadovanou hloubku dodržovat. Právě spolehlivý převod mezi měřením půdy, agronomickým doporučením a skutečným nastavením stroje bude pro praktické využití zásadní.
Pro EarthOptics představuje spolupráce příležitost ověřit své technologie v evropských podmínkách a převést půdní data do konkrétních agronomických doporučení. Väderstad chce prostřednictvím projektu posoudit, jak lze digitální podklady propojit s řízením jeho strojů.